
人形机器人最贵的一件事,是「教它干活」——通常得有人戴着设备,一遍遍遥控示范。有篇刚出的论文 GRAIL 干脆把这步跳了:它拿 AI 生成的「假视频」训练机器人,真机上手成功率 84%。🧐
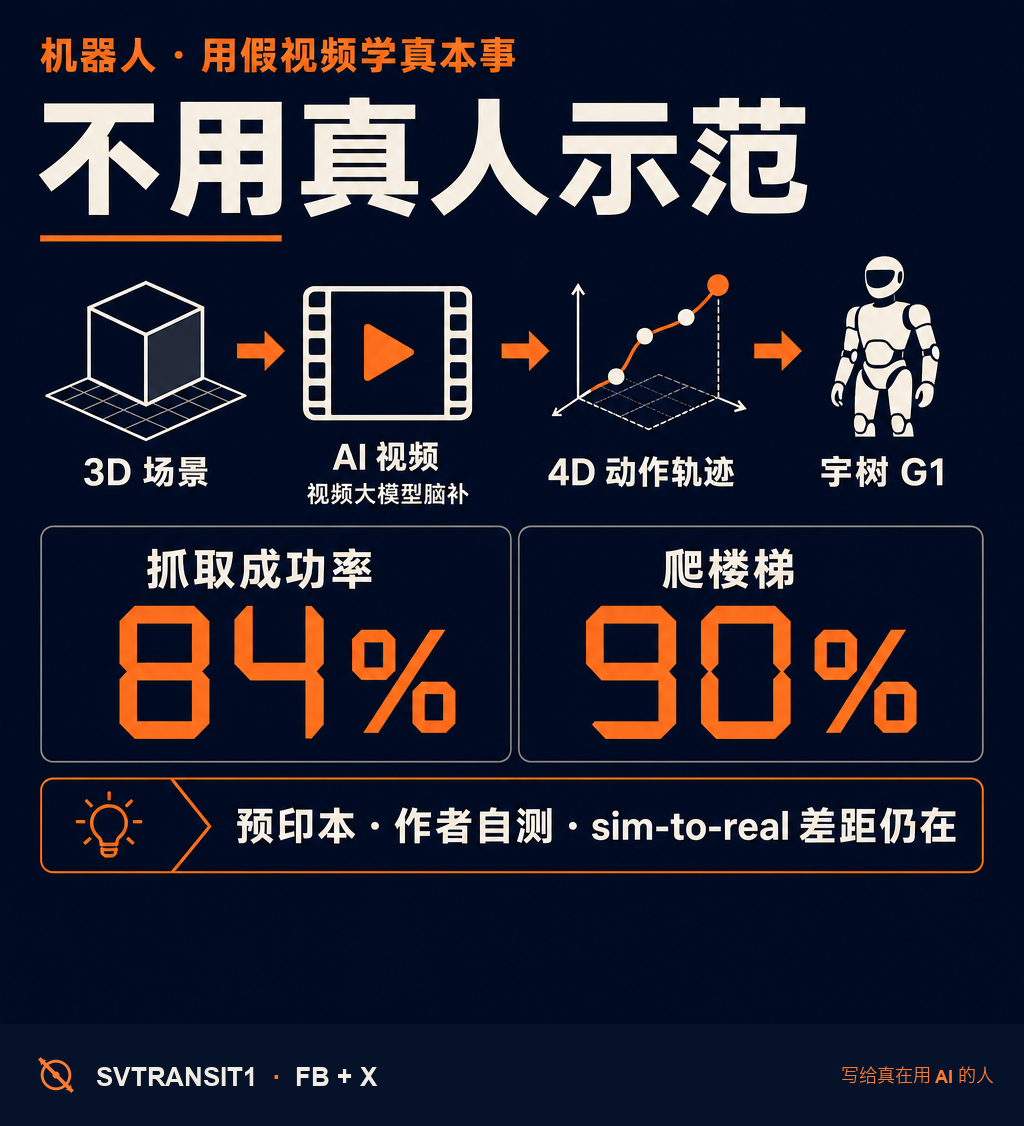
思路挺绝。老办法靠真人遥控、动作捕捉,采一条数据贵得要命。GRAIL 反着来:先用 3D 资产把场景搭好(物体、相机、机器人都设定好),让视频大模型「脑补」出一段交互画面,再从画面里反推出 4D 的动作轨迹,最后映射到机器人身上。整个流程在部署前「全程虚拟」,不碰真机、也不用真人示范。
它一口气造了 2 万多条序列:抓取、操作、坐下、走不同地形。落到真机(宇树 G1)上,抓各种没见过的物体成功率 84%,爬楼梯 90%。🤖
照例泼盆冷水:这是预印本、作者自己测的,没有第三方复现;sim-to-real 那道「虚实差距」一直是老大难,84% 也意味着每 6 次还会失手 1 次;而且论文没细说物体和地形的范围到底铺得多广。
但方向是真性感——要是「教机器人」能靠 AI 造数据、而不是人工一条条示范,机器人学新技能的成本可能要塌一大截。
转给那个还觉得「人形机器人就是个噱头」的朋友。
来源 · 评论区取 ↓
关注 @svtransit1 · 写给真在用 AI 的人
#AI #机器人 #人形机器人 #具身智能 #AI论文
原始来源:https://arxiv.org/abs/2606.05160
关注 @svtransit1 · 每 3 小时一篇 AI 前线 · RSS